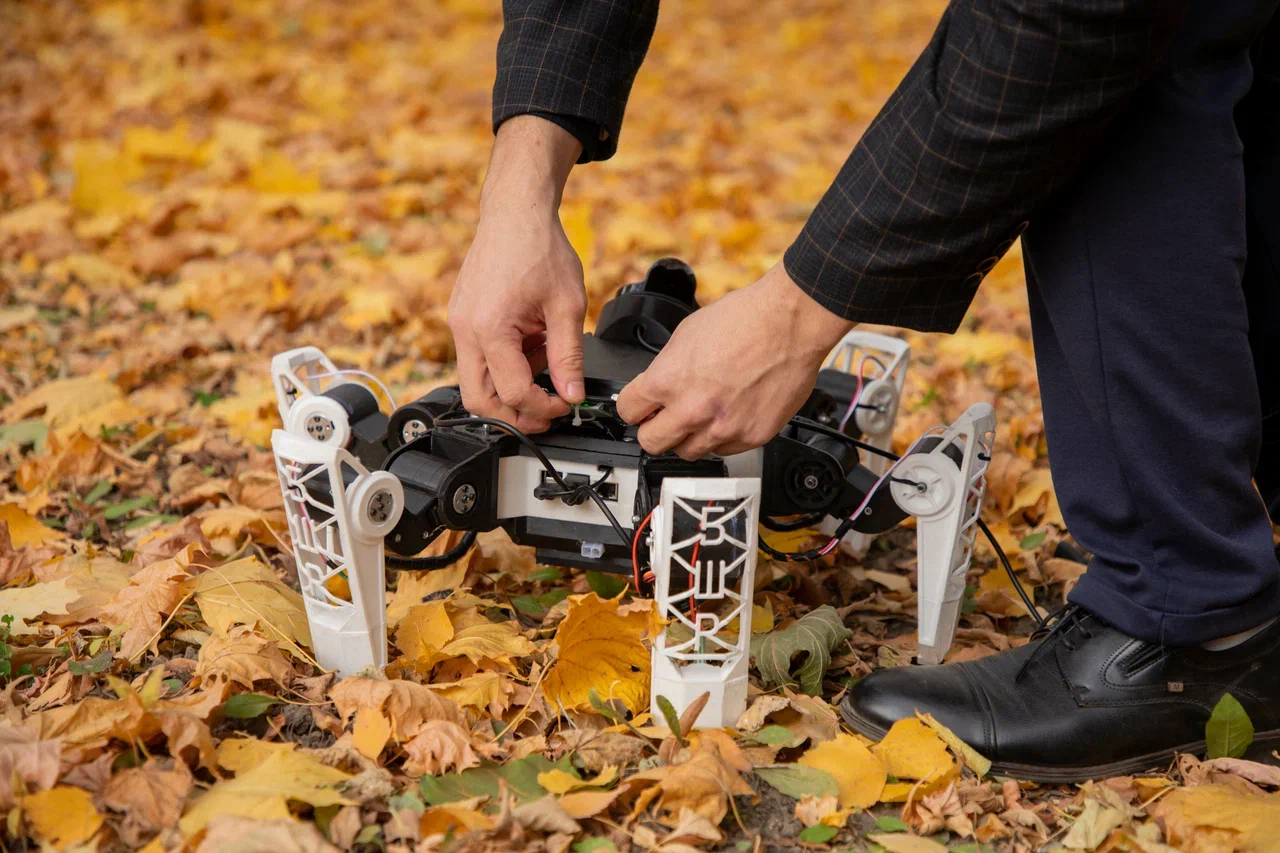
Ученые Пензенского государственного университета (ПГУ) разработали прототип бионического шагающего робота-гексапода, способного работать там, где человеку находиться опасно. Устройство можно использовать для поиска людей в труднодоступной местности, доставки грузов и оборудования, а также для инспекции нефтегазопроводов. Главное отличие от существующих аналогов — полная автономность: обработка данных и принятие решений выполняются бортовой системой управления без обращения к облачным сервисам. В ходе работы получены два государственных свидетельства на регистрацию программ для ЭВМ.
Особенность конструкции — шесть конечностей с радиальным расположением, обеспечивающих повышенную статическую устойчивость, когда робот стоит, и динамическую устойчивость при движении по пересеченной местности.
Благодаря шестиногой конструкции с радиальным расположением конечностей робот стабильно поддерживает динамическую устойчивость и одновременно обладает высокой маневренностью. Эти преимущества позволяют ему перемещаться по труднодоступной местности. Например, в лесу он способен переступать через бревна и валежник, пробираться сквозь низкорослый кустарник и высокую траву. Именно шагающий способ передвижения позволяет проходить через такие препятствия, — рассказал разработчик, ассистент кафедры «Приборостроение» ПГУ Илья Урваев.
По сравнению с колесными и гусеничными платформами гексапод выигрывает за счет малогабаритности и высокой проходимости.
Система управления робота — новая конфигурация, разработанная в ПГУ. Она комплексно обрабатывает данные средств глобальной, локальной и персональной навигации, а также датчиков силы и тока, встроенных в конечности. Трехуровневая архитектура распределена так: верхний, стратегический уровень выбирает маршрут, поддерживает связь с оператором и подстраивает алгоритмы под тип поверхности; средний, тактический, отвечает за навигацию, объединяя данные лидара, ультразвуковых датчиков, инерциальной системы, камер и GPS; нижний, исполнительный, управляет приводами конечностей, стабилизирует корпус и отслеживает контакт с опорой. Сейчас траектория движения строится на основе методов нечеткой логики, в будущем планируется внедрить нейросетевую обработку для повышения точности позиционирования.
Для оценки обстановки робот оснащен трехмерным лидаром с дальностью измерения 30 метров.
Система должна решить, нужно ли перешагнуть через препятствие или можно на него наступить. Для этого роботу необходимо определить длину, ширину и высоту препятствия и соотнести эти параметры с конструктивными ограничениями корпуса. Сейчас прототип не может преодолевать препятствия выше 10 см. Это обусловлено малыми размерами корпуса. Увеличив габариты, можно расширить возможности робота по преодолению препятствий, — пояснил Илья Урваев.
Поскольку лидар не «видит» провалов под конечностями, для обнаружения ям используется ультразвуковой дальномер, а датчики усилия в «стопах» позволяют системе определять тип грунта и фиксировать проскальзывание.
Система должна понимать, какой перед ней грунт. Например, если это песок, нога будет проваливаться. На основе данных система принимает решение об изменении параметров движения: скорости, высоты подъема конечностей и других, — отметил ученый.
Разработку планируется применять и в нефтегазовой отрасли. Модульность измерительной системы позволяет расширять набор датчиков сменными модулями под конкретную задачу, при этом платформа остается неизменной. Для узких труб диаметром 300–600 мм, где ручная инспекция невозможна, это особенно ценно. Колесные роботы на таких участках буксуют из-за остатков нефти и пригодны преимущественно для горизонтальных зон.
Шагающий робот на подъеме тоже может проскальзывать, но это явление можно нивелировать дополнительными модулями, устанавливаемыми на конечности. Например, магнитными держателями или присосками. Для внутренней инспекции трубопровода такая возможность особенно важна, — добавил разработчик.
Прототип весит 5,5 кг и собран из деталей, напечатанных на 3D-принтере. Он способен беспрерывно работать около шести часов благодаря двум раздельным аккумуляторам: один питает систему управления и цифровые устройства, второй, более мощный, — сервоприводы.
Это важно, потому что серводвигатели создают сильные электромагнитные помехи, которые могут влиять на работу датчиков и цифровых устройств. Разделение питания защищает чувствительную электронику, — подчеркнул Илья Урваев.
Если батарея сервоприводов разряжается, система управления продолжает работать и передает оператору сигнал о невозможности передвижения.
Устойчивость шестиногой платформы становится преимуществом и на фоне растущей популярности роботов доставщиков.
Они часто опрокидываются и не могут преодолеть простые препятствия вроде бордюра или ямы без потери равновесия. У шестиногого робота таких проблем меньше, потому что он опирается на три точки одновременно (три конечности). Его сложнее вывести из равновесия, — уверен исследователь.
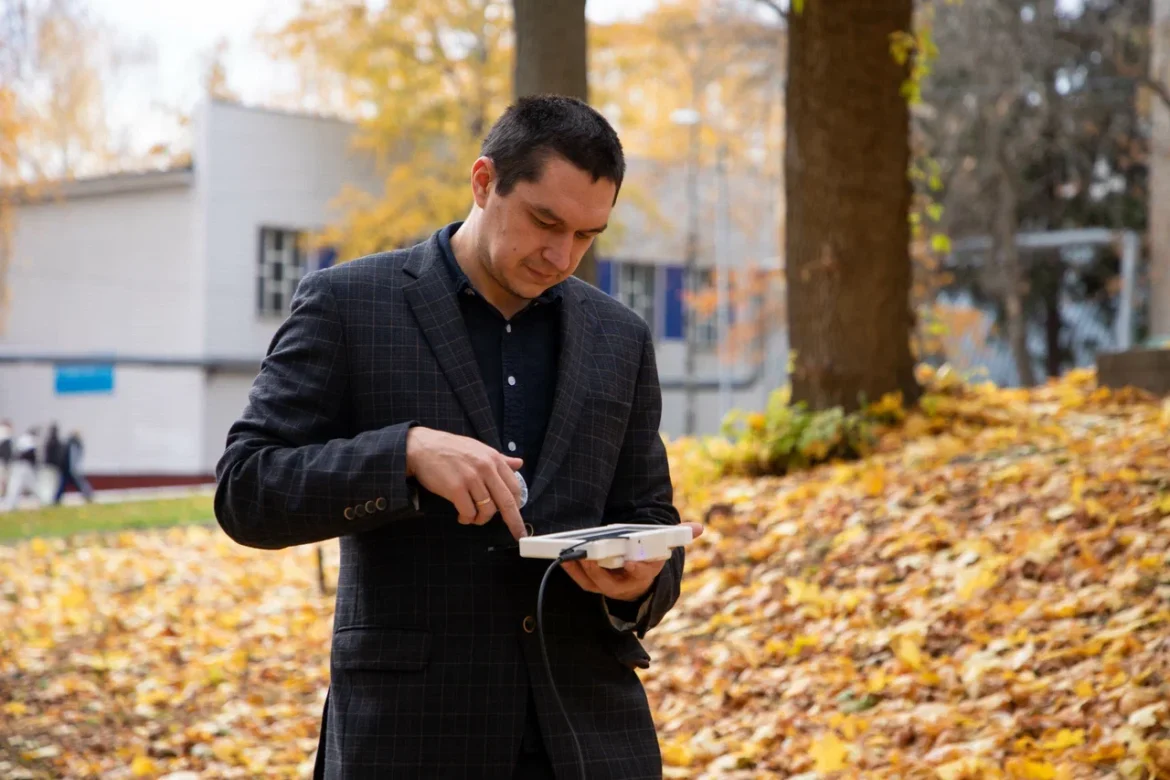
Сейчас рабочий прототип проходит дополнительные экспериментальные исследования в ПГУ. К нему подключен кабель HDMI, через который на дисплей выводятся параметры движения и показания датчиков.
Мы ведем логирование данных, то есть собираем все метрики со всех датчиков для дальнейшего анализа. На основе этих данных строим графики зависимости, которые анализируем и используем для корректировки настроек робота и улучшения его работы, — прокомментировал ученый.
В дальнейшем при создании опытного образца данные будут передаваться беспроводным способом, а в планах команды — установка раскладных солнечных панелей, которые по команде системы управления будут раскладываться и подзаряжать батарею, существенно повышая автономность.
Разработка поддержана грантом «УМНИК».
Фото: ПГУ
Источник: Минобрнауки России